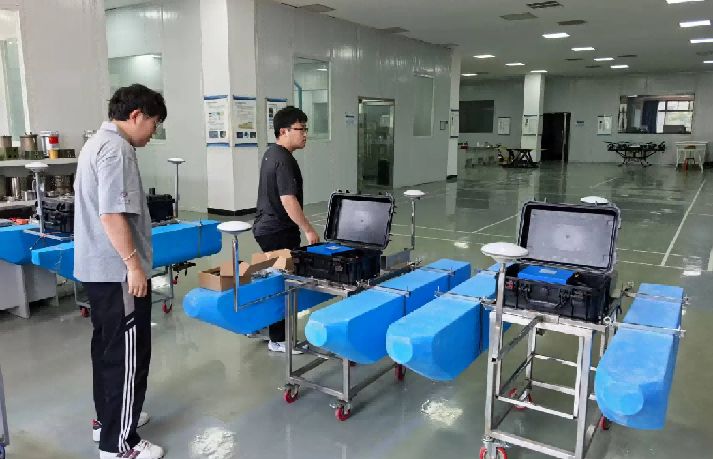
持续升级惯性导航,并把无人船、水下机器人、海洋磁力测量和海底智慧导航推进到海试与交付。


“海天探索者”团队由一群有热情、有目标的业余人士组成。现有 80 人,成员来自南开、天大、哈工程、哈工大、辽工大、江苏农林、江西师大、集美大学、广东海洋大学和中国船舶、中科院、环达、长盈通等 10 多所高校、研究所和企业,其中博士 15 人,硕士 24 人,本科生 41 人。
团队以“惯性导航”为核心技术,将科研视野延伸到航海、航天、航空、兵器、城市建设、虚拟现实等领域,致力于智能传感器与测控技术的开发及应用;并采用“产、学、研、用”全链条覆盖的运作模式,使研究成果解决真问题,真解决问题。
二十年来,团队参与“雪龙号”科考船在南北极航线的安全航行、“远望号”航天测量船国外设备的替换、新型公务船、多种型号车辆导航定位产品的批量生产、无人机导航装备换装等项目。
近年来,惯性导航已经落到无人船、水下机器人和水下作业装备上:南海与威海海试、海底导航与水下编队交付、北极试验无人船、清淤机器人现场试验,以及光纤惯导、运动参考单元、相控阵计程仪和海洋原子磁力仪等产品系列。
海天探索者是:
海陆空天、探索未知
智能传感器和测控技术研发,以科研实力助推智慧中国
惯性导航 —— 在国内、国际相关领域具有较大竞争优势的“杀手锏”
产、学、研、用全链条覆盖,解决真问题,真解决问题
海底智慧导航、虚拟实境制作技术、智慧城市建设

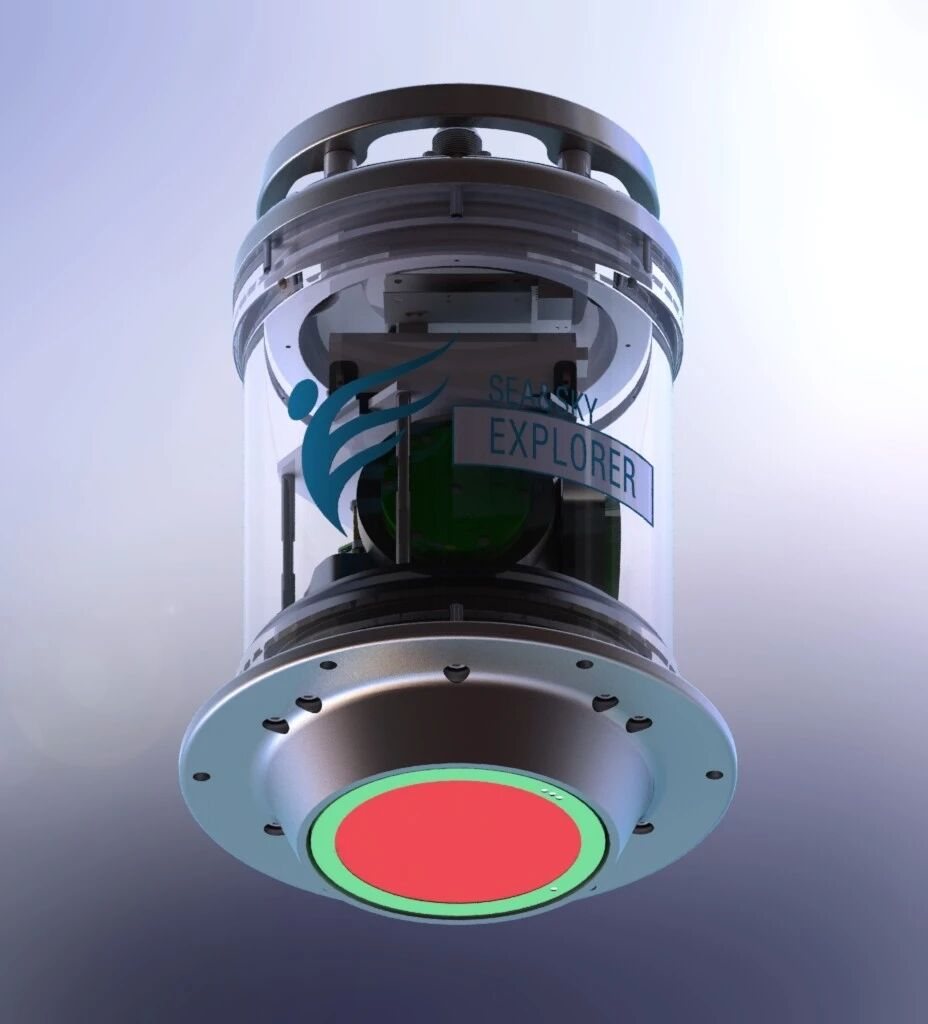
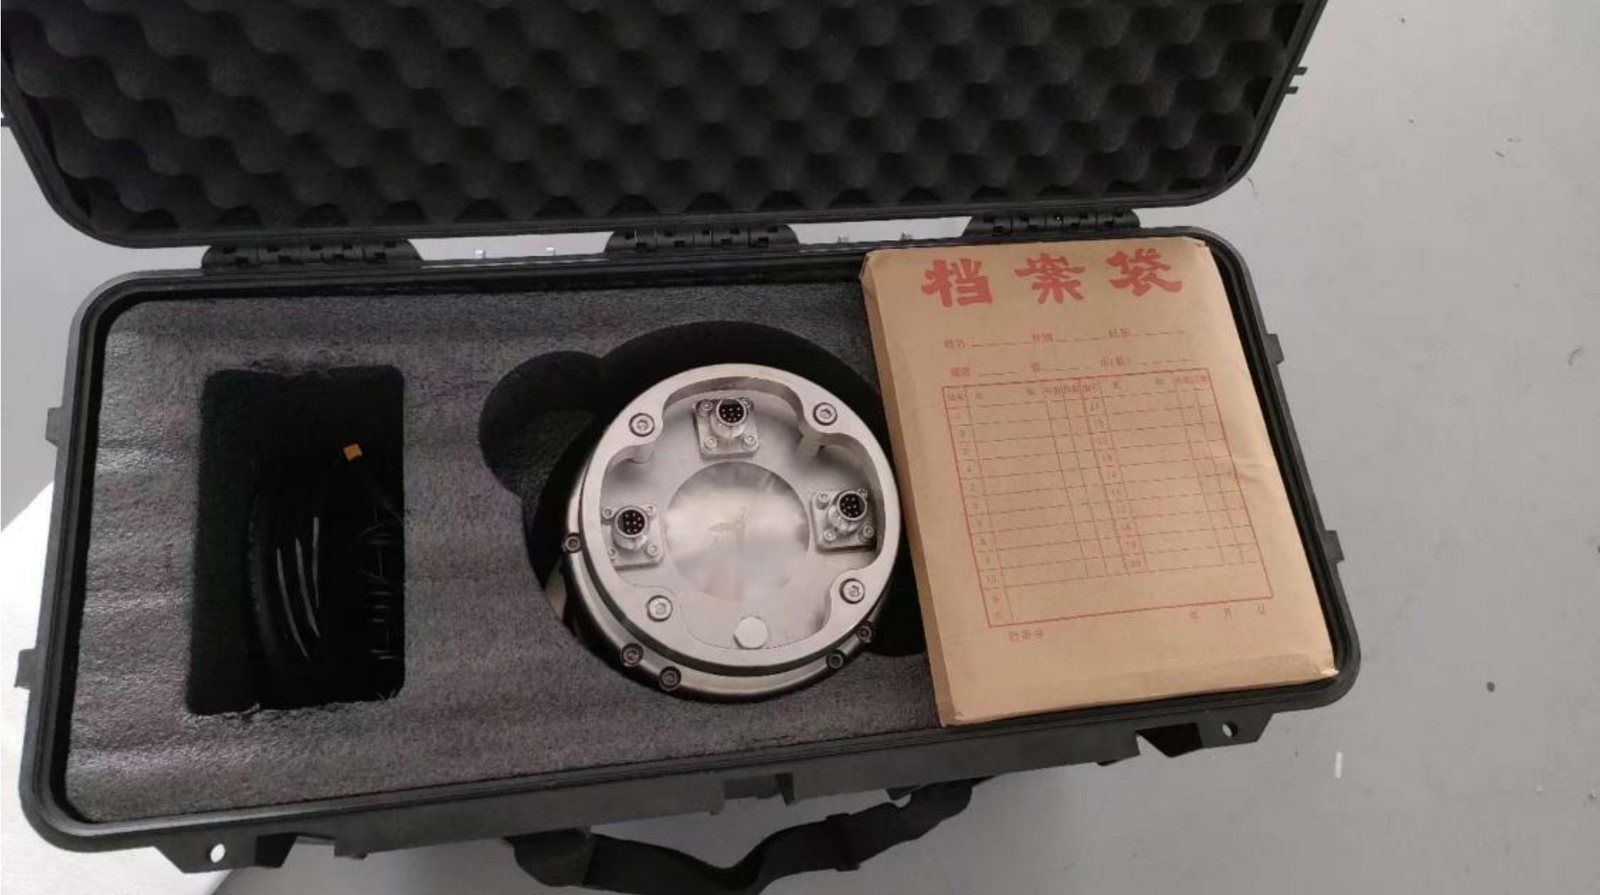
智能传感器和测控技术 —— 高动态车辆运动实时、快速捕获与评估
寻找 MH370,从不曾忘记 —— 海底智慧导航与多 UUV 协同搜救
受水下高压、低温、浑浊及光线衰减影响,传统地图绘制无法直接使用。团队希望通过声纳、激光雷达、多波束测深仪与无人潜水器、遥控水下机器人,采集海底物理场信息,形成海底地图;并以机器人群联合母船,提高搜救效率与准确性。
找到目标之后,进一步研究虚拟实境制作技术,让科技在纪念与慰藉中发挥力量。
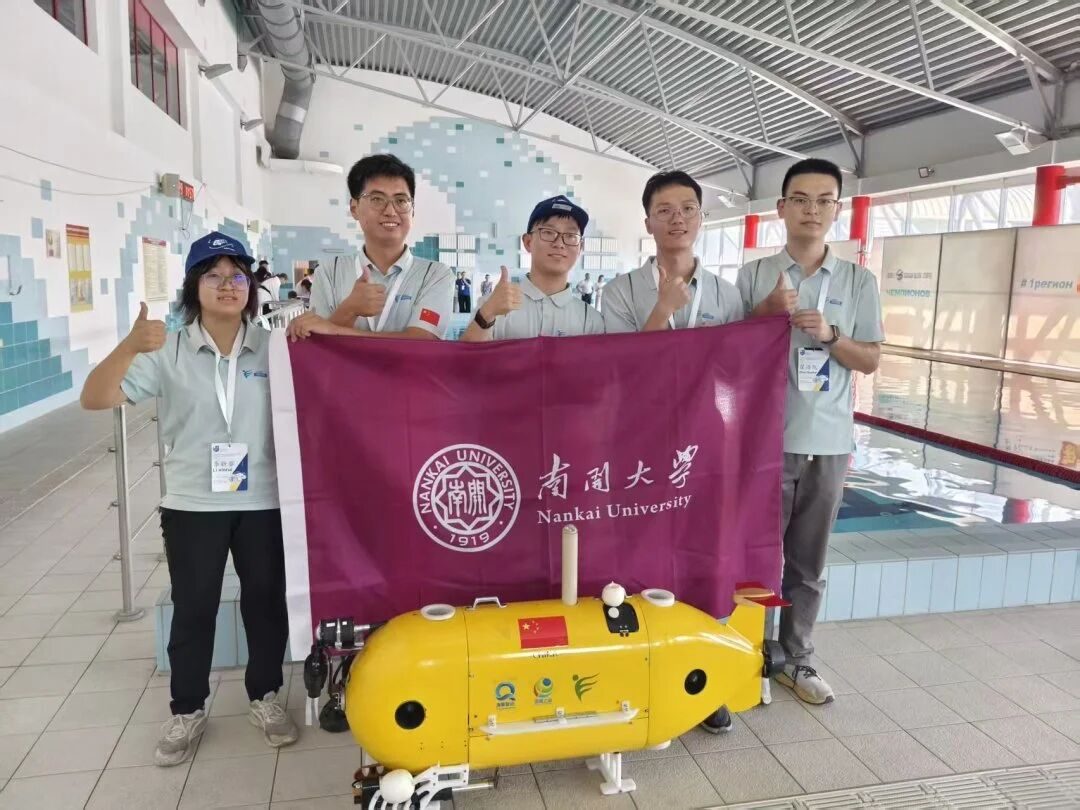
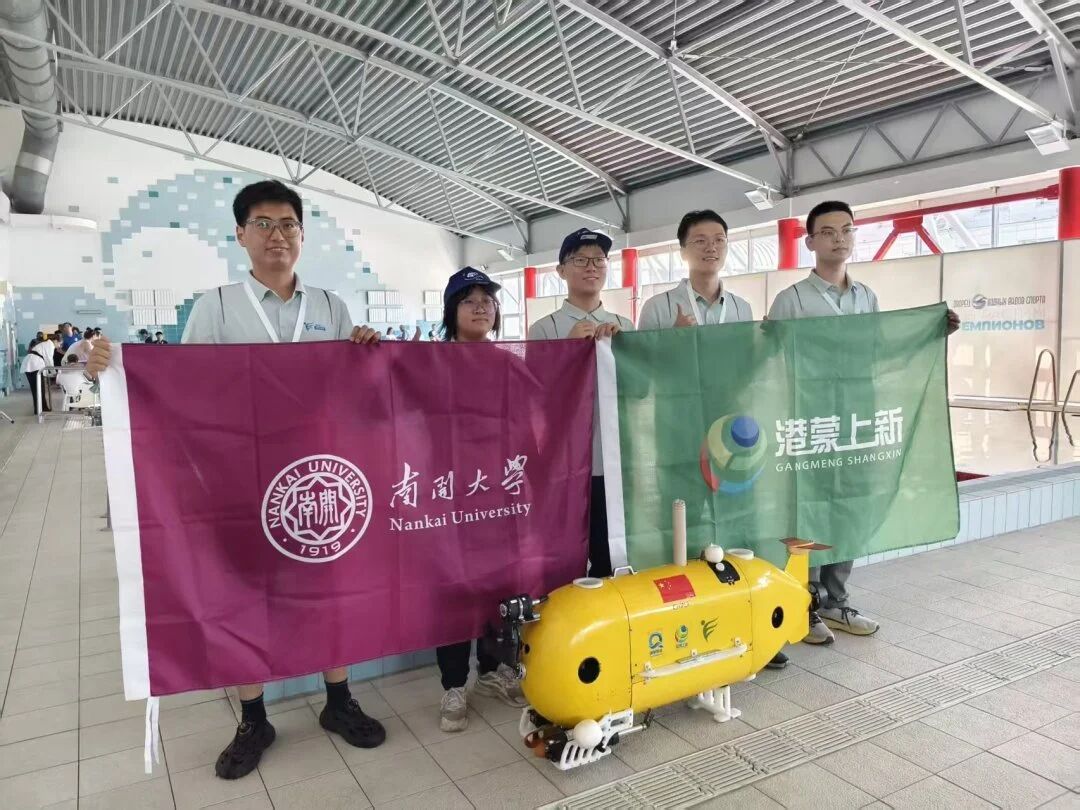
这些方向已经走到现场:无人船在威海、水库和北极试验中作业;水下机器人「小黄鱼」参加世界大学生水下机器人大赛;海洋原子磁力仪、相控阵 DVL 与光纤惯导形成可交付的产品系列。
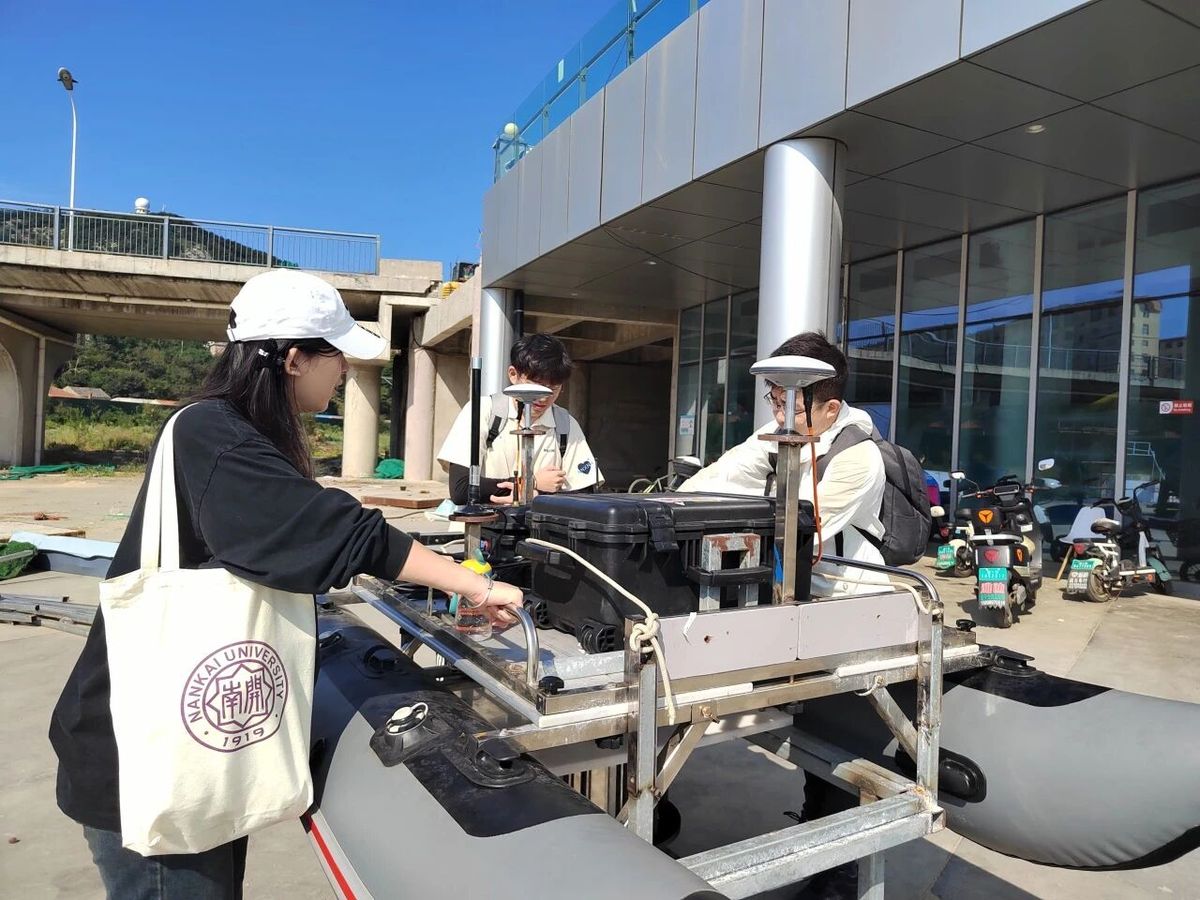
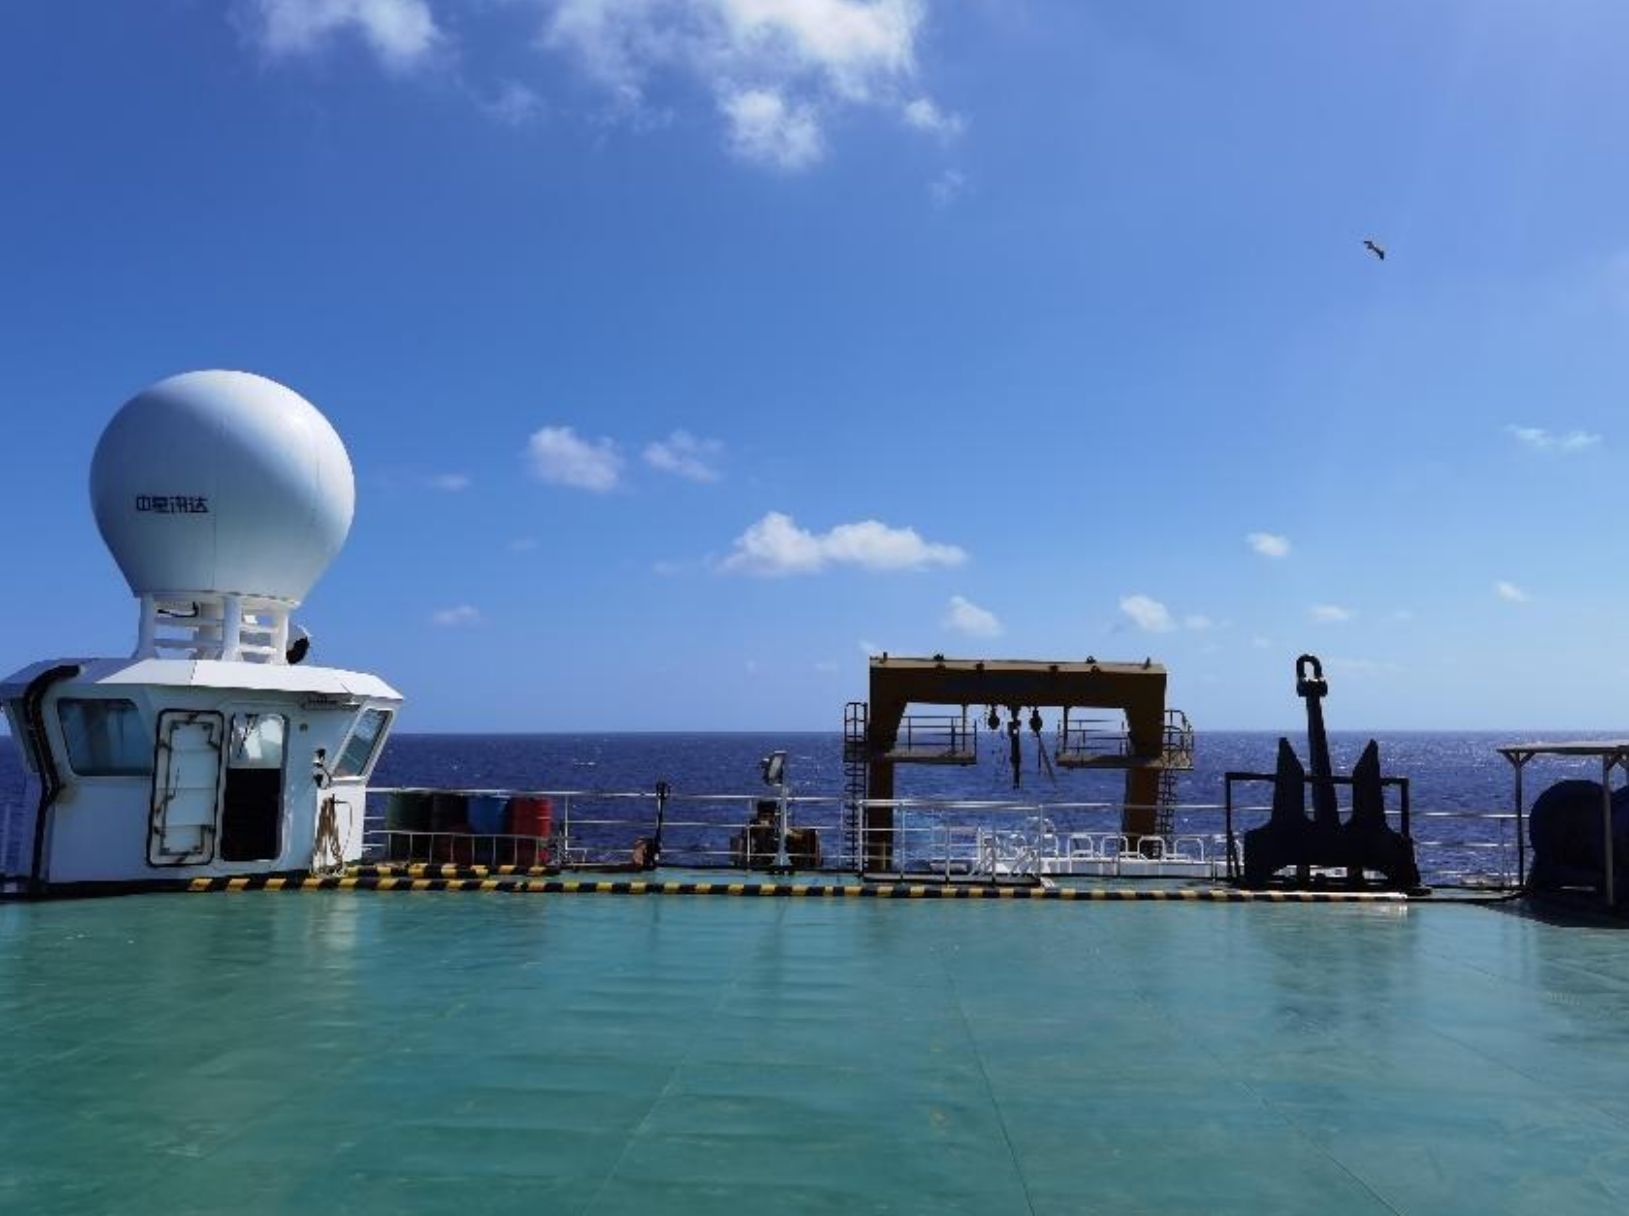
持续升级惯性导航,并把无人船、水下机器人、海洋磁力测量和海底智慧导航推进到海试与交付。
「小黄鱼」参加世界大学生水下机器人大赛并代表中国夺冠;新造小型无人船「小黄鲨」,并参加全域支援无人挑战赛。
无人船完成北极试验准备;水下编队导航分批交付;清淤机器人进入核电冷却塔等场景试验;光纤惯导与运动参考单元持续海试。
南海试验与国家浅海综合试验场(威海)海试;海底导航仪交付大型 AUV;光纤惯导 FSINS 用于重庆轨交试验。
参与“雪龙号”科考船南北极航线安全航行、“远望号”航天测量船设备替换、新型公务船与多型车辆导航定位产品批量生产、无人机导航装备换装等项目。
研发船用光纤罗经、多功能海洋环境监测平台、北斗导航倍增器、轨道检测车惯导 FSINS3X、高铁振动测量单元 TMA20 等产品并投入应用。
无人智能水下机器人获全国海洋智能装备创新大赛特等奖。
机载“自适应垂直陀螺仪”获第四届中国智能仪器仪表设计大赛一等奖(唯一)。
再获国际水下机器人大赛世界冠军。
获国际水下机器人大赛世界冠军,并获央视新闻联播报道。